Manipulacija materiala
Kako kos pride do naslednje operacije.
Zasnovali smo, kako se kos prime, premakne, usmeri in preda v naslednji korak proizvodnega procesa.
Manipulacija v procesu
Premik kosa je del same operacije.
Včasih stroj ali postaja opravi svoj del, kos pa mora biti nato pravilno prevzet, usmerjen in pripravljen za naslednji korak.
Manipulacija določi, kako se ta predaja izvede.
Kako poteka predaja
Kje se kos prevzame
Kako se ga prime
Kako mora biti usmerjen
Kako se ga preda naprej
Rezultat
predaja kosa mora biti del same operacije, ne dodatek k njej.
Tipične naloge
Jasni koraki okoli stroja ali delovnega mesta.
Rešitev določimo glede na pot kosa neposredno ob operaciji, ne glede na širši transport po proizvodnji.
Prevzem kosa
Pobiranje kosa iz stroja, postaje ali pripravljenega mesta.
Odlaganje
Predaja kosa na določeno mesto za naslednji korak.
Orientacija in obračanje
Sprememba položaja kosa pred nadaljnjo obdelavo.
Pozicioniranje
Priprava kosa v določenem položaju za postajo ali proces.
Dovajanje
Usmerjen dovod kosa v neposredno naslednjo operacijo.
Lokalna predaja
Prenos kosa med neposredno povezanima korakoma procesa.
Zasnova rešitve
Prijem in gib določita dejanski proces.
Robotska manipulacija je smiselna šele, ko je usklajena s kosom, delovnim mestom in zaporedjem operacije.
01
Kos
Geometrija, material in zahtevana orientacija.
02
Prijem
Kako se kos prevzame in zadrži med premikom.
03
Gib
Pot, obračanje, pozicioniranje in predaja kosa.
04
Stroj ali postaja
Od kod kos pride in kam mora naprej.
05
Integracija
Zaporedje, povezana oprema in vision, kadar zahteva naloga zaznavanje, pozicioniranje ali kontrolo.
Povezane rešitve
Ko manipulacija postane del širšega problema.
CNC avtomatizacija
Kadar je prijem in predaja kosa neločljiv del strego CNC stroja.
Poglej rešitev→Brizganje plastike
Kadar so odvzem, inserti ali rokovanje s kosi del cikla brizganja.
Poglej rešitev→Kolaborativni roboti
Kadar je cobot primerna tehnologija za nalogo manipulacije.
Poglej rešitev→Interna logistika
Kadar lokalna predaja postane ponavljajoč tok med postajami, zabojniki ali proizvodnimi fazami.
Poglej rešitev→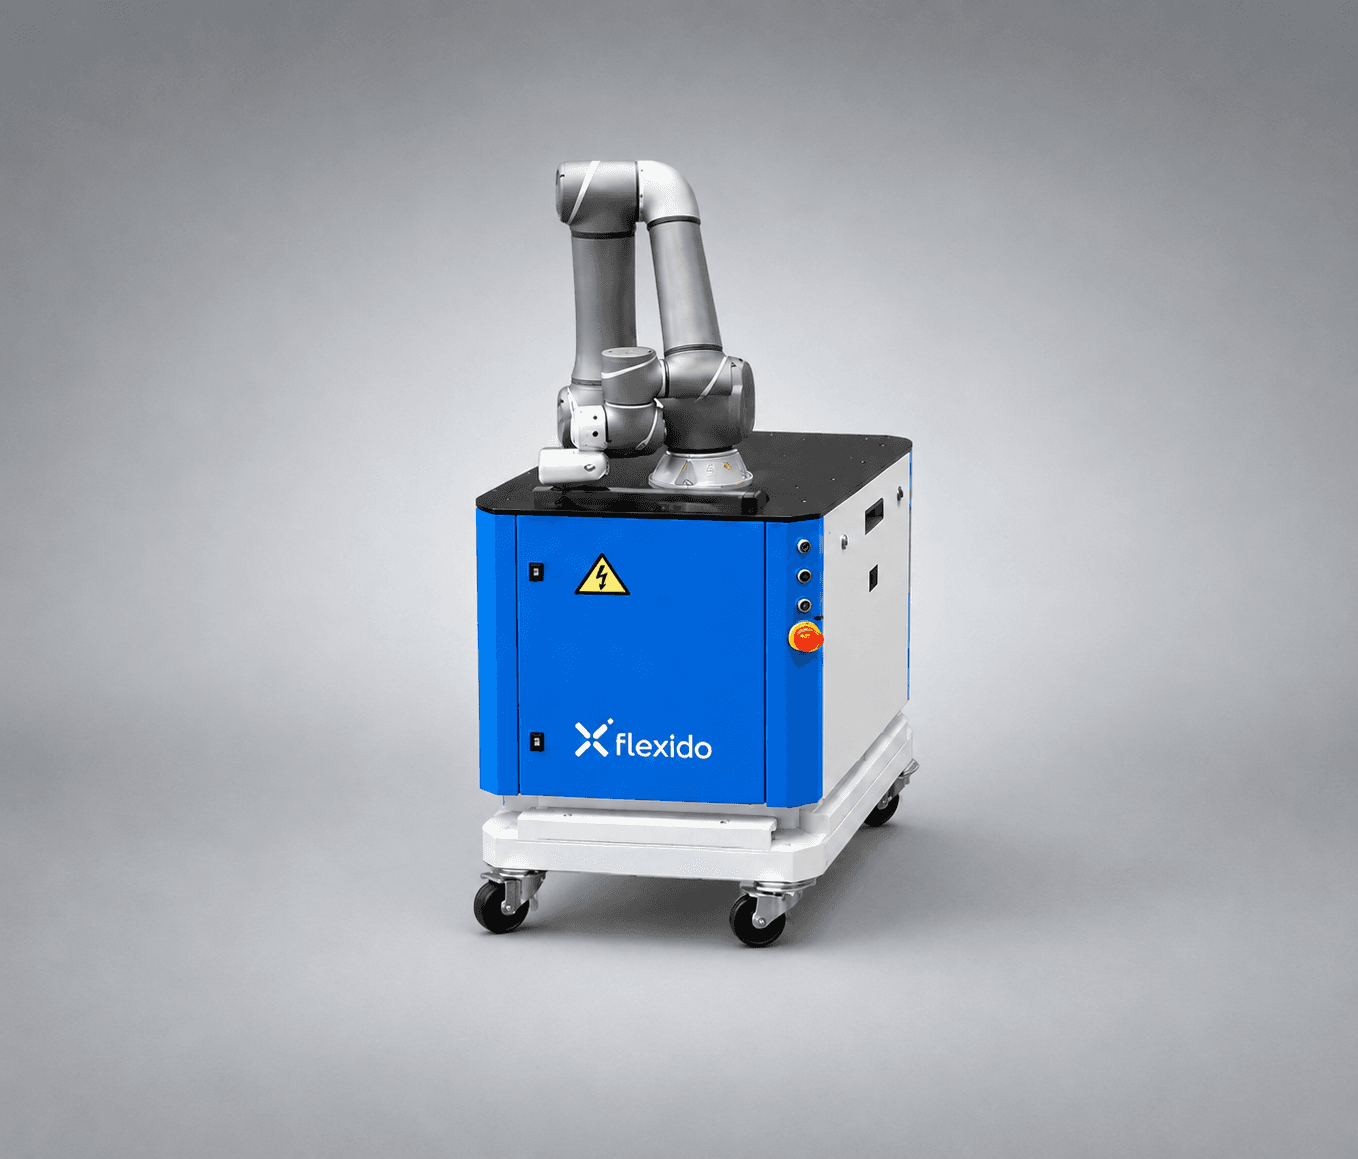
Povezani sistemi
TMX izvaja naloge manipulacije v praksi.
TMX je mobilna kolaborativna robotska platforma za pick and place, kontrolo kakovosti in enostavne montažne naloge — konkretna izvedba nalog manipulacije, opisanih zgoraj.
Kontakt
Kako mora kos priti do naslednjega koraka?
Pošljite nam osnovne informacije o kosu, geometriji, trenutni operaciji, prijemu, gibu, orientaciji in predaji do stroja ali delovnega mesta.