Materialhandhabung
Wie ein Werkstück zur nächsten Operation gelangt.
Wir gestalten, wie ein Werkstück gegriffen, bewegt, ausgerichtet und an den nächsten Schritt des Produktionsprozesses übergeben wird.
Materialhandhabung im Prozess
Das Bewegen des Werkstücks ist Teil der Operation selbst.
Manchmal erledigt eine Maschine oder Station ihren Teil der Arbeit, das Werkstück muss danach jedoch korrekt übernommen, ausgerichtet und für den nächsten Schritt vorbereitet werden.
Die Materialhandhabung legt fest, wie diese Übergabe erfolgt.
Wie die Übergabe erfolgt
Wo das Werkstück übernommen wird
Wie es gegriffen wird
Wie es ausgerichtet sein muss
Wie es weitergegeben wird
Ergebnis
die Übergabe des Werkstücks muss Teil der Operation selbst sein, nicht ein Zusatz dazu.
Typische Aufgaben
Klare Schritte rund um eine Maschine oder einen Arbeitsplatz.
Wir legen die Lösung anhand des Wegs des Werkstücks unmittelbar bei der Operation fest, unabhängig vom weiteren Transport durch die Produktion.
Übernahme des Werkstücks
Aufnehmen des Werkstücks aus einer Maschine, Station oder vorbereiteten Position.
Ablage
Übergabe des Werkstücks an eine festgelegte Stelle für den nächsten Schritt.
Orientierung und Wenden
Änderung der Lage des Werkstücks vor der weiteren Bearbeitung.
Positionierung
Vorbereitung des Werkstücks in einer festgelegten Lage für Station oder Prozess.
Zuführung
Gezielte Zuführung des Werkstücks in die unmittelbar nachfolgende Operation.
Lokale Übergabe
Übergabe des Werkstücks zwischen zwei direkt verbundenen Prozessschritten.
Lösungsgestaltung
Griff und Bewegung bestimmen den tatsächlichen Prozess.
Robotergestützte Materialhandhabung ist erst dann sinnvoll, wenn sie auf Werkstück, Arbeitsplatz und Ablauf der Operation abgestimmt ist.
01
Werkstück
Geometrie, Material und erforderliche Ausrichtung.
02
Griff
Wie das Werkstück übernommen und während der Bewegung gehalten wird.
03
Bewegung
Weg, Wenden, Positionierung und Übergabe des Werkstücks.
04
Maschine oder Station
Woher das Werkstück kommt und wohin es als Nächstes muss.
05
Integration
Abfolge, angebundene Ausrüstung und Vision, wenn die Aufgabe Erkennung, Positionierung oder Prüfung erfordert.
Verwandte Lösungen
Wenn Materialhandhabung Teil eines größeren Problems wird.
Automatisierung von CNC-Maschinen
Wenn Greifen und Übergeben des Werkstücks untrennbarer Teil der Beschickung einer CNC-Maschine sind.
Lösung ansehen→Automatisierung von Spritzgießmaschinen
Wenn Entnahme, Einlegeteile oder Werkstückhandhabung Teil des Spritzgusszyklus sind.
Lösung ansehen→Kollaborative Roboter
Wenn ein Cobot die richtige Technologie für die Handhabungsaufgabe ist.
Lösung ansehen→Interne Logistik
Wenn die lokale Übergabe zu einem wiederkehrenden Fluss zwischen Stationen, Behältern oder Produktionsphasen wird.
Lösung ansehen→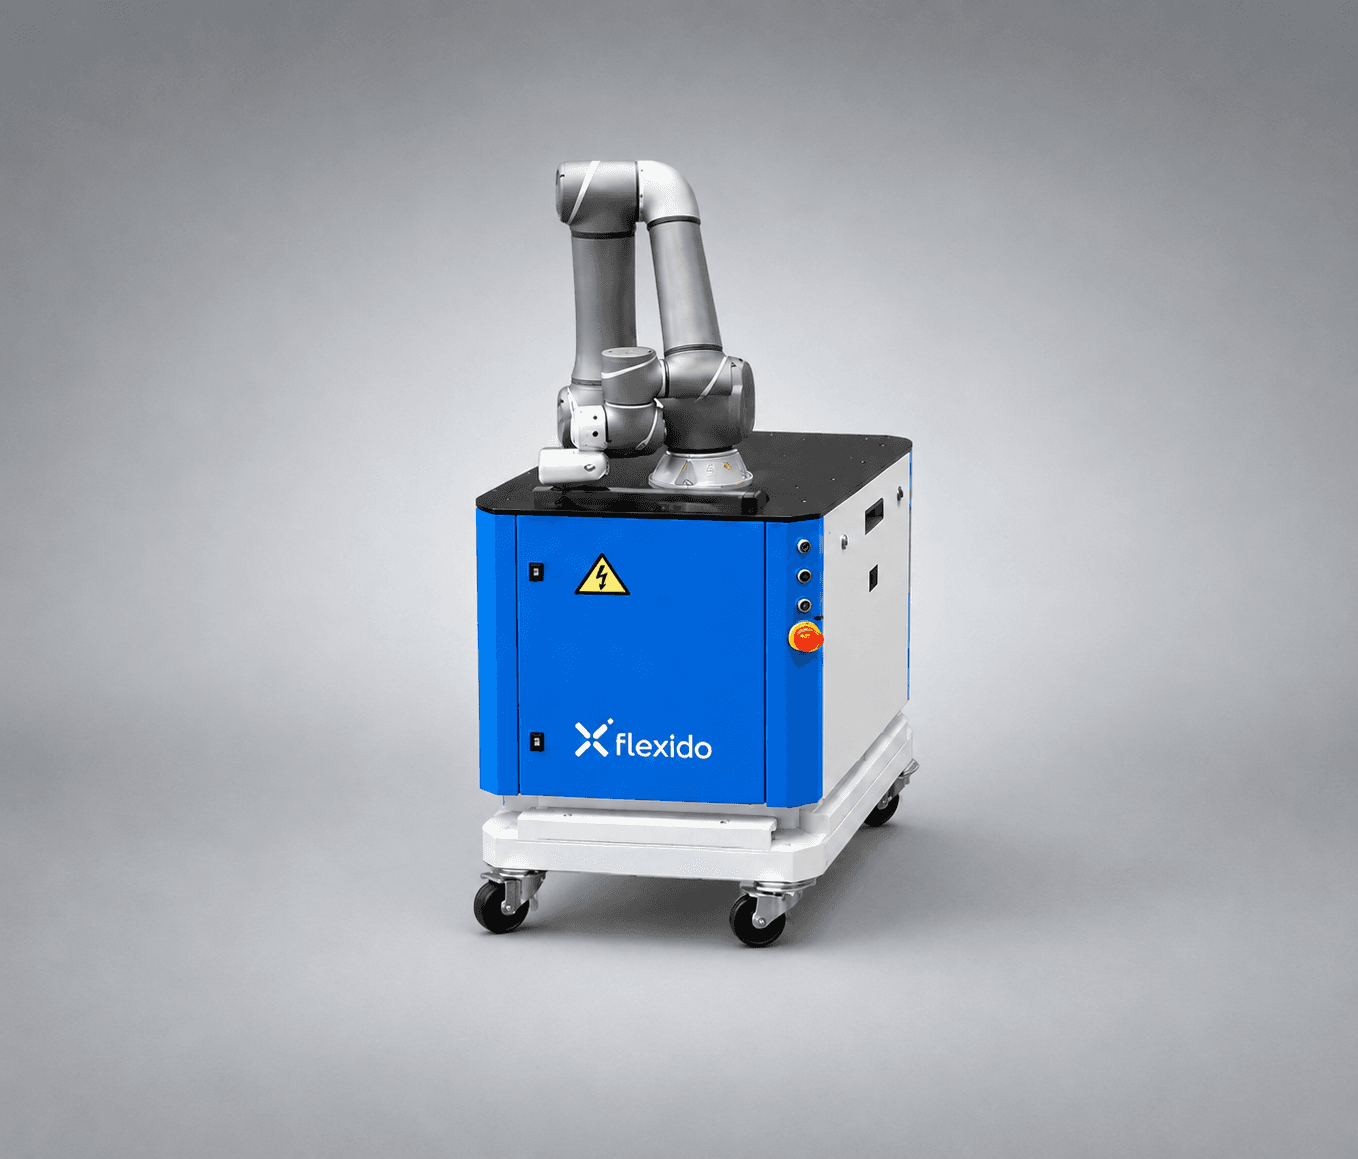
Verwandte Systeme
TMX führt Aufgaben der Materialhandhabung in der Praxis aus.
TMX ist eine mobile kollaborative Roboterplattform für Pick & Place, Qualitätskontrolle und einfache Montageaufgaben — eine konkrete Umsetzung der oben beschriebenen Materialhandhabungsaufgaben.
Kontakt
Wie muss das Werkstück zum nächsten Schritt gelangen?
Senden Sie uns grundlegende Informationen zu Werkstück, Geometrie, aktueller Operation, Griff, Bewegung, Ausrichtung und Übergabe an die Maschine oder den Arbeitsplatz.